|
Разработка глайдера в СПбГМТУ |
|
|
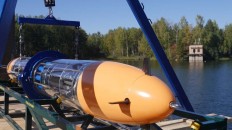
На Международном военно-морском салоне-2015, который проходил в Санкт-Петербурге с 1 по 5 июля, на совместном стенде компании «Океанос» и СПбГМТУ был показан необычный подводный аппарат – глайдер. Предлагаем вашему вниманию интервью с непосредственными участниками этого проекта, руководителем Управления оборонных исследований и разработок СПбГМТУ, Игорем Владиленовичем Кожемякиным и заведующим кафедрой Прикладной математики и математического моделирования, профессором Владимиром Александровичем Рыжовым. Игорь Владиленович, расскажите об истории разработки глайдера в СПбГМТУ, кто инициатор, чья идея, когда началась первая НИР? И. В. Кожемякин: В США и Европе уже давно занимаются глайдерами. Этой темой занимаются как университеты, так и частные фирмы. И за рубежом это направление уже вышло на коммерческое применение и использование в интересах военных. Три года назад предложение заняться этим направлением пришло от Самарского государственного технического университета. СамГТУ был первым, кто в России занялся глайдерами? И. В.: Ещё в начале 90-х годов с предложением разработать глайдер выходил наш Морской технический университет. Но, к сожалению, тогда идея движения аппаратов в толще океана только за счет изменения плавучести и дифферента вызывала непонимание. Все привыкли к обычным пропульсивным системам, а тут предлагался волшебный аппарат, который движется бесшумно, сам по себе, через весь океан… Сейчас СПбГМТУ и Самарский университет работают над глайдерами отдельно? И. В.: Да, сейчас мы работаем раздельно, и, разумеется, по-разному. Надо сказать, что наши исследования носят более глубокий характер с точки зрения математического моделирования, экспериментальных проверок в аэродинамической трубе и т. п. В принципе, это и понятно, поскольку для СПбГМТУ это профильное направление. Именно поэтому СамГТУ три года назад обратился к нам с этой идеей. Как далеко ушли в разработке глайдеров наши зарубежные коллеги из США и Европы? И. В.: Достаточно далеко. Они уже изготавливают их серийно для министерства обороны США, продают их коммерческим фирмам и продолжают исследования, расширяя функциональные возможности. Надо сказать, что у западных коллег есть недоработки и в программном обеспечении, и в конструкции с которыми сталкиваются потребители. Но, поскольку исследования там финансируются, то и процесс создания глайдеров различного назначения идет. И постепенно наши коллеги избавятся от большинства проблем. Приблизительно охарактеризуйте объем работ над глайдером, когда проект еще был совместным? Кто чем в большей степени занимался? В. А. Рыжов: Университетская комплексная НИР по этой теме шла с конца 2011 года. Специалисты СамГТУ участвовали в работах на первых этапах НИР. У самарцев очень хорошая комманда практиков, которые по прототипу американского глайдера Slocum, создали первый отечественный опытный образец. То есть, самарцы, не занимаясь теорией, получили физический результат – глайдер? И. В.: Да. Экспериментальный образец СамГТУ подтвердил принцип движения глайдеров, но он не являлся рабочим образцом. Подбор параметров шел от практики, методом подбора. О компании «Океанос». Насколько я понимаю, коллектив «Океаноса» либо на 80% либо на 90% состоит из сотрудников СПбГМТУ, действующих и бывших, и из недавних выпускников? И. В.: В компании есть и бывшие сотрудники СПбГМТУ и действующие, но их там не подавляющее большинство. Это компания, которая занимается подводными технологиями и подводной техникой, которая заинтересована в компетентных сотрудниках, в том числе и из нашего университета. Насколько тесное сотрудничество СПбГМТУ и «Океаноса»? И. В.: «Океанос» – наш партнер в области подводных технологий. Сотрудники компании оказывают нам практическую помощь в проектировании, в создании опытных образцов, в испытаниях. Они вкладывают свои силы и средства в наши совместные перспективные проекты. На ваш взгляд, компания «Океанос» в перспективе будет расширяться, и возможно ли попадание туда наших выпускников? И. В.: Это вопрос, скорее к руководству компании. Но все зависит, в первую очередь, от заказов, которые они будут получать по результатам наших совместных проектов. Глайдеры – это не их основная работа. Это наше совместное «видение перспективы». И если это направление будет развиваться, то специалисты в области океанотехники, программного обеспечения, проектирования, кораблестроения будут востребованы… Если говорить о разработке глайдера в целом, что вызывало наибольшие сложности в этой работе – недостаток информации о зарубежных аппаратах, принципиальная новизна способа перемещения, энергетика, гидродинамика, математическая модель, программное обеспечение? В. А.: Подводный глайдер – задача не новая. Игорь Владиленович уже сказал, что в 90-х этой задачей занимались у нас в «Корабелке». Но все началось еще раньше, с буев переменной плавучести. Это аппараты, которые могут за счет изменения плавучести перемещаться по вертикали: опускаться на глубину и подниматься к поверхности. Позже возникла идея – запустить подобный объект по наклонной «пилообразной» траектории, придать им перемещение по горизонтали, сделав их мобильными устройствами. И эта идея реализовалась в 90-х годах как у нас, на теоретическом уровне, так и у американцев, правда, уже и на практическом уровне. Неверно говорить, что мы отстали от американцев с точки зрения теоретических разработок. Сама идея подводного глайдера появилась одновременно, а возможно у нас даже и раньше. Но, к сожалению, начались 90-е года, у нас эти разработки затормозились, а американцы продолжали доводить «до ума» свои аппараты. Их не так много, но некоторые из них уже в серийном производстве. У нас процесс возобновился только в 2010-2011 годах, и сейчас наша задача – «догнать и перегнать» зарубежных конкурентов. И. В.: На самом деле большинство проблем сейчас связано с программным обеспечением системы управления глайдера. Поскольку это все пишется «с нуля», то естественно, что возникают трудности вследствие сложности поставленной задачи. Статьи по зарубежным образцам и их прикладным исследованиям, в том или ином виде, конечно есть. Можно даже купить зарубежный коммерческий аппарат, они доступны. Однако, не исключено, что в Россию их не продадут, учитывая нынешнее состояние наших отношений с США и Японией. Мы уже говорили, что программное обеспечение зарубежных аппаратов может иметь некоторые неточности и недочеты. Поэтому, создавая собственное программное обеспечение системы управления, мы получим собственный пакет служебных программ, который дальше уже можно будет использовать для глайдеров различных типов и размеров. Об энергетике глайдеров: в прессе встречались упоминания о том, что в перспективе возможна установка на глайдер малогабаритной ядерной установки. Насколько это вообще реально? И. В.: Не малогабаритную ядерную установку, а все-таки термоэлектрический генератор на радиоактивных изотопах, который в габаритах примерно обычного ведра, может выдавать порядка 500 ватт. Для подпитки аккумулятора глайдера в течение 10 лет этого вполне достаточно. Ничего тут придумывать уже не надо. Это все уже есть и в России. Понятно. Значит это журналисты так оригинально восприняли – «ядерная установка»… И. В.: Вполне возможно. Видимо, для некоторых журналистов ядерный реактор и радиоизотопный генератор воспринимаются одинаково. Встречались также упоминания, что МГТУ им. Баумана может как-то поучаствовать в этом проекте. Что можно сказать об этом? И. В.: «Бауманка» сейчас старается «вписаться» в любой проект, независимо от того, относится ли он к судостроению, к сухопутной робототехнике, беспилотным летательным аппаратам, человекообразным роботам, или даже к подземным роботам. При всем уважении к МГТУ им. Баумана, такая «всеядность» внушает некоторый скептицизм. Они представили сейчас свой аппарат, московское конструкторское бюро «Компас» показало свой глайдер, который в СМИ характеризовали как «носитель средств радиоэлектронной борьбы», чем сильно удивили специалистов. Очевидно, что для средств РЭБ требуются мощности на киловатты, если не больше. Где взять такие мощности на глайдере – совершенно непонятно. И как они поднимут какие-то антенны для того, чтобы «бороться»… Это нечто из области фантастики. Владимир Александрович, вы и профессор К. В. Рождественский активно участвуете в разработке. Правильно ли я понимаю, что речь идет не только о математическом моделировании, теоретической проработке, но и об участии в создании программного обеспечения системы управления? В. А.: В рамках работы мы занимались моделированием гидродинамических, динамических, прочностных и прочих характеристик аппарата. Разработка программного обеспечения, если иметь в виду систему управления глайдером, это была не наша задача. В рамках комплексной НИР этим направлением занимался приборостроительный факультет. Так как тема была комплексной, то соответственно, каждый отвечал за свое направление. Насколько велик интерес к разработке глайдера представителей правительства, МО, ВМФ? И. В.: Интерес есть, но пока он не доходит до практического воплощения. Все-таки это не совсем традиционный аппарат. Для того, чтобы его «принять», надо четко представлять, для чего его можно использовать. А пока нет официальной модели его использования. Главкомат ВМФ проявляет пока чисто теоретический интерес. Наш глайдер видели министр обороны, главком ВМФ, премьер-министр Дмитрий Медведев. Вице-премьер правительства Дмитрий Рогозин также знаком с нашей разработкой. Недавно он был показан Николаю Патрушеву, секретарю Совета Безопасности. Заинтересованность есть. Но все говорят: «вы сделайте, научите его плавать, покажите, и тогда будем решать». Поэтому университет, в рамках собственных средств, которые мы можем выделить, продолжает работу в этом направлении совместно с НПП ПТ «Океанос». Когда, по вашему прогнозу, существующий глайдер будет доведен до состояния готового к показу образца? И. В.: Мы предполагаем, что к исходу 2016 года это станет реальностью. Поскольку предполагается работа над волновым глайдером, крыльевым, возможно ли участие в этих работах студентов? В. А.: Да, безусловно. Когда выполнялась НИР в 2012–2014 годах, студенты кафедр Прикладной математики и математического моделирования, Гидродинамики, Теории корабля активно участвовали в работе. Владимир Александрович, если у студентов есть желание поучаствовать в работе над этой интересной темой, то они могут обращаться, например, к вам? В. А.: Конечно. Активным, заинтересованным в научной работе студентам мы всегда предоставим возможность поучаствовать в разработке интересной и современной научной темы. Существует оценка, что стоимость глайдера – примерно 100 тыс. долларов. Она близка к истине? И. В.: Сто тысяч – стоимость серийного американского аппарата. Рыночная стоимость определяется необходимостью получения достаточно высокой доли прибыли для продолжения исследований и разработок аппаратов следующих поколений. Дадут ли нам такую возможность? Было бы неплохо. Но прогнозировать пока рано. Беседовал Денис КОРНИЛОВ Материал опубликован в июльском номере газеты «За кадры верфям» |
Новости АО "НПП ПТ "Океанос"
06.08.2015